
伺服动力头攻牙时两个伺服马达如何配合不同的牙距?
双伺服攻牙动力头,两台伺服配合实现牙距原理
核心一句话:一台伺服控制主轴旋转(攻牙回转),另一台伺服控制 Z 轴进给(轴向移动);系统严格同步两者的脉冲,让【主轴每转一圈,Z 轴精确走 1 个牙距】,这就是刚性攻丝(同步攻牙)。
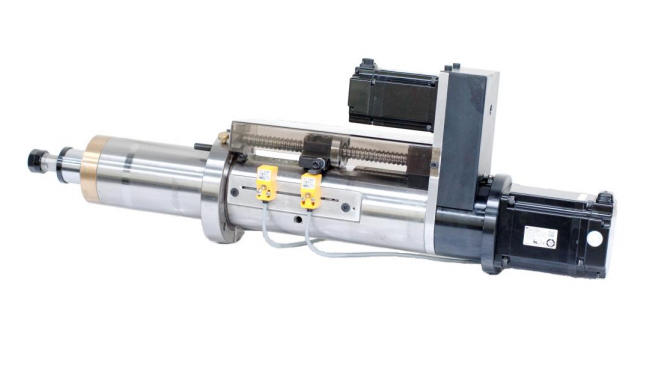
两个伺服分工
主轴伺服马达:带动丝锥旋转,输出旋转角度 / 转速,系统实时读取主轴编码器位置(不是只看转速,是角度位置)
Z 轴进给伺服马达:带动动力头整体沿轴向前进 / 后退,控制 Z 向直线位移
配合逻辑(重点)
攻牙牙距 P,要求:主轴旋转 360° → Z 轴移动距离 = PPLC / 运动控制器做位置同步跟随(电子齿轮同步):
主轴伺服编码器实时把主轴当前角度传给控制器
控制器按设定牙距,换算出 Z 轴应该走到的位置,实时发给 Z 伺服
Z 伺服不是独立按固定速度跑,而是跟随主轴角度做位置闭环
电子齿轮比公式:
电子齿轮比 = Z轴脉冲当量 ÷ (主轴一转脉冲数 × 牙距)
攻牙全过程动作
快进:Z 轴单独快速靠近工件,主轴不参与同步
攻牙切削段:开启主轴 - Z 轴同步模式
主轴转 1 圈 → Z 走 1 个牙距
主轴正转,Z 向下进给,丝锥切入工件生成螺纹
遇到盲孔底部:主轴减速,同步停止
退牙(反转回退):
主轴反转,系统依旧保持同步关系:主轴每反转一圈,Z 向上退一个牙距
Z 伺服跟随主轴反转角度往上抬,丝锥平稳退出螺纹,不会乱牙、崩牙
完成后,同步解除,Z 轴快速退回原点
和普通单伺服动力头区别
单伺服攻牙:马达同时带动主轴旋转 + 丝杆进给,机械硬性绑定,牙距只能靠机械丝杆固定,换牙距要换齿轮 / 丝杆
双伺服独立驱动:电子齿轮可以随时改参数,在程序里直接修改牙距,不用改动机械结构,一台动力头可以加工多种牙距螺纹
关键要点(现场调试容易踩坑)
是位置同步,不是速度同步:只同步转速不行,必须同步角度位置,否则容易乱牙、断丝锥
编码器很关键:主轴必须带绝对值或者高分辨率增量编码器,给控制器实时角度反馈
加减速要匹配:主轴和 Z 轴的加减速曲线要对齐,瞬间启停不同步就会扯坏丝锥
牙距是在控制器参数里设置,系统自动换算电子齿轮,不需要机械换件
简单举例
牙距 P=1.5mm 主轴伺服编码器:一转 10000 脉冲 Z 轴伺服:1 脉冲移动 0.001mm 那么主轴每收到 10000 脉冲(一转),Z 轴就要走 1.5mm(1500 脉冲) 控制器就设置电子齿轮,保证主轴 10000 脉冲,Z 输出 1500 脉冲。
推荐
-

-

QQ空间
-

新浪微博
-

人人网
-

豆瓣












